

塑料盖可以卡入到位,但在使用中仍然太松, 需要用力才能打开, 或重复使用后失去保留力. 卡扣设计必须考虑组装接头所需的运动, 保持其接合的几何形状, 以及释放期间允许的移动.
卡扣配合通过暂时使特征变形来连接组件,使其穿过配合障碍物并在其后面接合. 悬臂按扣弯曲手臂; 扭转按扣扭转支撑特征; 环形卡扣使圆形连接变形. 他们的计算不同. 下面的示例采用可拆卸模制外壳盖上的悬臂闩锁, 可以一起检查装配路径和服务访问.
跟随 Hook 完成组装和发布
考虑一个带有一体式柔性臂和一个钩子的盖子,该钩子可以卡在外壳的壁架下方. 这是一个设计示例, 不是已报告的客户项目.
关闭期间, 钩子的入口坡道接触壁架并使臂向侧面弯曲. 当吊钩穿过障碍物时,臂达到最大装配偏转. 一旦钩子清除它, 手臂移回到自由位置, 将固定面留在壁架后面.
这些运动定义了不同的维度. 通过壁架所需的侧向偏转不是盖子的关闭行程. 就座后挂钩重叠是另一个维度. 内部组件, 加强筋, 在手臂完成所需的运动之前,或外壳壁不得阻挡手臂.
对于这个可拆卸的盖子, 打开盖子之前需要将挂钩推开. 定义手指或工具可以操作的位置以及手臂可以移动的距离. 停止可以限制过度的释放运动, 但其位置仍必须允许在尺寸公差范围内脱离.
检查钩子是否处于自由状态, 最大偏转, 和固定周围几何形状之前完全接合的位置.
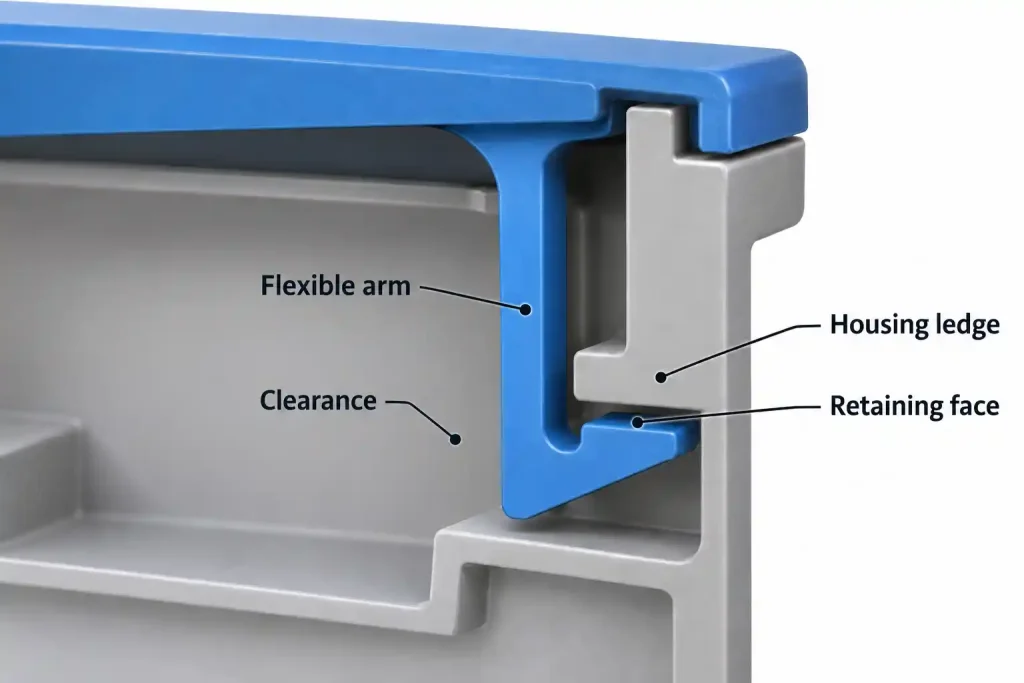
插入力还取决于入口坡道和接触表面之间的摩擦力. 浅坡道可能需要更多行程, 而不同的表面光洁度或配合材料可以改变力. 固定面有单独的工作: 将打开载荷转移到外壳中. 旨在通过按下拉环来释放的闩锁不应依赖于用户用力拉动以迫使该面越过壁架.
增加厚度之前检查手臂应变
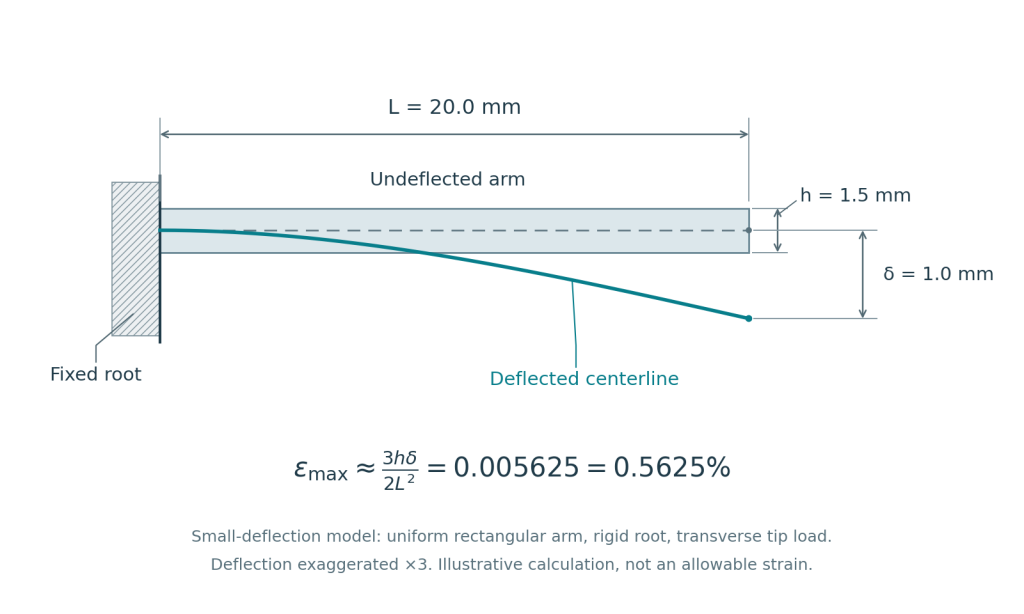
简单的梁模型可以显示哪些几何变化值得仔细审查. 对于具有恒定矩形截面的细长悬臂, 坚硬的根, 以及其自由端的横向载荷, 小挠度弹性近似给出:
ε_max ≈ (3 × h × δ) ÷ (2 × L²)
这里, L is the flexible length from the fixed root to the end-load position, h is the thickness in the bending direction, and δ is the transverse end deflection. 使用一致的长度单位; 应变是无量纲的.
科思创的卡扣设计指南 提供多个横截面的悬臂关系,并区分偏转力和配合力. 选择与实际臂匹配的关系,而不是将等截面模型应用于每个锁存器.
For an illustrative arm with L = 20.0 毫米, h = 1.5 毫米, and δ = 1.0 毫米:
ε_max = (3 × 1.5 × 1.0) ÷ (2 × 20.0²) = 0.005625 = 0.5625%
以下更改使用相同的理想化模型. 它们是经过计算的比较, 不是物质限制或测试结果.
| 几何变化 | 柔性长度L | 厚度h | 所需挠度 δ | 标称最大应变 |
|---|---|---|---|---|
| 起始几何体 | 20.0 毫米 | 1.5 毫米 | 1.0 毫米 | 0.563% |
| 较短的手臂 | 15.0 毫米 | 1.5 毫米 | 1.0 毫米 | 1.000% |
| 手臂较粗 | 20.0 毫米 | 2.0 毫米 | 1.0 毫米 | 0.750% |
| 需要更多的间隙运动 | 20.0 毫米 | 1.5 毫米 | 1.2 毫米 | 0.675% |
应变值以百分比形式四舍五入到小数点后三位.
对于固定的所需挠度, 增加臂厚度会增加该模型中的标称弯曲应变.
这一结果解释了为什么在困难的闩锁上添加材料会使组装变得不那么宽容. 减少阻碍或增加柔性长度可能会有所帮助, 但每次变化也会影响参与度, 可用空间, 以及闭合后所承载的载荷. 增加宽度不会减少该方程预测的应变; 它增加了在所述假设下产生相同偏转所需的力.
计算不包括根部圆角处的局部应力集中. 它还没有描述柔性支撑墙, 短而粗的手臂, 锥形部分, 或大旋转. 实际组装时, 接触点可以沿着斜坡移动. 这些条件可能需要不同的分析模型或接触分析.
没有得出通过/失败结论 0.563% 独自的. 将预测应变与指定树脂等级的合适设计数据进行比较, 温度, 调理, 装载率, 和操作次数. 断裂拉伸伸长率不是可重复使用闩锁的一般允许应变. 增强级可能还需要方向相关的特性.
当手臂恢复时保持接合
手臂返回后,外壳需要足够的钩子重叠, 包括两个模制部件的变化. 检查盖子和外壳所在表面的组装尺寸. 从不相关的外表面测量的挂钩尺寸可能会隐藏组件中其他位置的移动.
分别检查两个公差条件: 需要最大装配变形的组合, 以及入座后参与度最少的组合. 它们不需要涉及相同的维度极端. 翘曲或盖板安装不正确也会改变接触位置.
目标是在钩子穿过壁架后让手臂充分恢复. 如果需要故意预紧来控制嘎嘎声或压缩密封件, 将其视为连续载荷工况. 几何啮合, 接触压力, 和密封压力的要求不同.
保持在固定弯曲处的塑料臂可以通过应力松弛逐渐施加较小的力. 在持续负载下, 它的挠度可以通过蠕变增加. Delrin 对蠕变和应力松弛的解释 区分这些条件; 响应取决于材料和环境. 其特定牌号的数据不应转移至另一种树脂.
对于盖子, 这意味着强大的初始弹簧压力不足以证明持久保持力. 当臂和配合壁在工作负载下移动时,检查挂钩是否保持接合状态. 还要检查挂钩部分, 壁架接触面积, 和住房支持: 上面的梁计算没有评估它们的强度.
图纸上, 识别配合凸缘, 钩重叠, 根过渡, 和自由状态手臂位置. 定义装配和释放力要求及其方向, 接触点, 和测试条件. 诸如“卡扣配合必须紧密”之类的一般说明使这些决定悬而未决.
解决挂钩的脱模路径
在组装过程中,钩子可能会越过外壳凸缘,同时仍然捕获形成其固定面的钢材. 与产品操作分开审查脱模剂.
钩子下方的窗口有时可以允许成型钢穿过零件并形成具有适当关闭的固定面. 其他几何形状可能需要升降机, 滑动, 或设计变更. 这 底切释放指南 解释这些工具选择. 添加窗户也会改变外壳: 检查访问保护, 密封需求, 墙体刚度, 和内部组件的间隙.
对于选定的设计,从模具中剥离柔性钩是另一种可能性. 其适用性取决于释放几何形状, 树脂在顶出时的行为, 支持, 和允许变形. 经受住室温组装的闩锁尚未证明其可以安全地从工具上剥离.
检查根半径, 局部壁厚, 并一起起草. 更平滑的根部过渡可以减少尖角应力集中, 但在接合处添加大量塑料会使冷却和尺寸控制变得复杂. 拔模也会改变臂部分的高度或长度; 最终成型的几何形状应用于机械评估.
臂与外壳连接处的浇口放置和填充值得关注. 如果流动前沿在该负载区域相遇, 评估由此产生的关节状况. 这 编织线强度指南 解决了为什么仅凭表面外观无法确定该区域的强度.
预期使用后的保留测试
有用的闩锁测试重现了盖子的位置, 关闭, 握住, 并打开. 将外壳直接支撑在壁架后面的固定装置可能会使接头看起来比产品中的接头更坚固. 使用预期的支撑并在相关位置施加打开载荷.
单独关闭工作, 防止意外打开, 以及故意释放所需的力量. 记录影响接受度的力量和运动. 检查是否有裂纹, 永久变形, 穿, 或指定操作后不完全接合. 听到咔哒声既不能确认挂钩重叠量,也不能确认剩余的保持力.
在所需的循环和停留条件后测量保留的功能, 以及第一次大会.
设置周期计数, 停留时间, 温度, 调理, 以及来自产品要求和材料证据的可接受的力. 偶尔打开盖子进行维修需要与每班关闭操作不同的验证计划. 如果接头必须保持垫片压缩, 包括调节和循环后所需的密封评估.
打印样本可以帮助检查访问权限, 碰撞, 以及动作的顺序. 他们的材料, 表面, 构建方向可以改变力和失效行为. 这 注塑成型与 3D 打印比较 解释了验证边界. 使用代表性模制件进行生产批准, 与预期的树脂和相关的尺寸变化.
用于卡扣成型审查, 提供两种交配模型, 组装和释放方向, 树脂要求, 预期开启频率, 和服务负载. 标记控制接合的表面并确定任何密封要求. RapidEfficient 的 注塑服务 可以在报价前查看几何形状和刀具路线; 在生产批准之前就所需的功能测试和责任达成一致.






